

フィジカルAIとは?仕組み・メリット・活用例・注意点を徹底解説!
最終更新日:2026年10月05日
記事監修者:森下 佳宏|BizTech株式会社 代表取締役
- フィジカルAIは、センサーで現実世界を認識し、AIによる判断をロボットや機械の物理的な行動につなげる技術
- VLAモデルやLBM、世界モデル、Sim-to-Realなどの技術により、環境変化への対応や非定型業務の自動化が進んでいる
- 実用化には、実機の動作やセンサー情報、成功・失敗などの「実世界データ」を継続的に収集・学習へ活用する仕組みが重要
従来の産業用ロボットでは対応できなかった非定型業務の自動化が急務となっています。かつてのAIが画面の中の情報を処理するだけの存在であったのに対し、物理的な実体を持って現実空間に干渉するフィジカルAIが、現場の風景を一変させつつあります。
本記事では、GoogleやNVIDIA、テスラといったトップランナーが注視するVLAモデルやLBM(大規模行動モデル)といった生成AIベースの最先端アーキテクチャから、製造・物流・医療等の多岐にわたる実装事例までを紹介します。
AI開発会社をご自分で選びたい方はこちらで特集していますので併せてご覧ください。
目次
フィジカルAIとは?
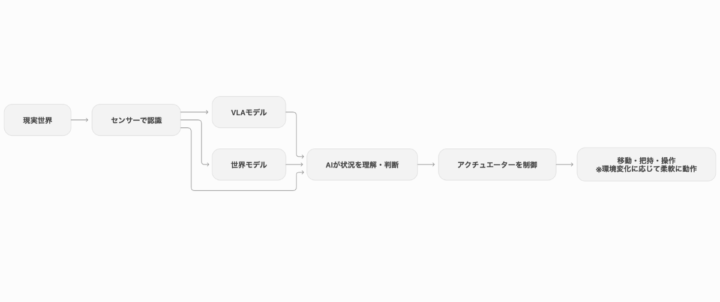
フィジカルAIとは、AIがセンサー(視覚・触覚等)を通じて現実世界の情報を認識・理解し、状況に応じて自律的に判断しながら、アクチュエーター(駆動部)などを介して物理世界で行動する技術を指します。
これまで「AI」といえば、ChatGPTに代表されるような、テキストや画像といったデジタル空間で情報を処理・生成するAIが中心でした。一方、生成AIやマルチモーダルAI、ロボティクス技術の進化により、AIの活用領域は現実世界での認識・判断・行動へと広がっています。
フィジカルAIは、単に「ロボットにAIを載せた」ものではありません。
カメラ、LiDAR、触覚センサーなどから取得した現実世界の情報をもとにAIが状況を認識・判断し、その結果を移動、把持、操作などの物理的な行動へ反映します。認識から判断、実行までを連携させ、環境の変化に応じて動作を柔軟に変えられる自律性を備えている点が大きな特徴と言えます。
近年は、VLA(Vision-Language-Action)モデルや世界モデルなどの発展によって、より複雑な指示の理解や環境への適応も進んでいます。人手不足の解消や危険作業の代替、非定型業務の自動化につながる次世代のAIとして、製造・物流・建設・医療など幅広い分野で注目されています。
参照:Microsoft Research|Physical AI Research
参照:NVIDIA|What Is Physical AI?
従来のロボットとの違い
産業用ロボットをはじめ従来のロボットは、決められた動きを正確に繰り返すことが得意です。大量生産ラインでは高い精度と安定性を発揮しますが、環境が変わると再度ティーチングが必要になるなど、柔軟性には限界があります。
一方、フィジカルAIはセンサーで周囲環境を認識し、AIが状況に応じて判断しながら動作を選択します。事前に想定していない事象が起きても、学習や推論によって最適な行動を導き出せる点が両者の大きな違いです。
具体的な違いは、以下のとおりです。
| 比較項目 | 従来のロボット | フィジカルAI |
|---|---|---|
| 制御方法 | 事前にプログラムされた動作を実行 | AIによる認識・推論とロボット制御を組み合わせて動作。VLAモデルやEnd-to-End学習も活用 |
| 環境認識 | 事前に定義されたマーカーや位置 | 画像認識や各種センサー、センサーフュージョン、世界モデル(World Model)などを活用 |
| 環境変化への対応 | 想定外の変化に弱い | 学習・推論により柔軟に対応 |
| 作業範囲 | 単一作業が中心(溶接・組立など) | 複数タスクや自律行動が可能 |
| 学習 | 基本的に学習機能なし | データから継続的に学習可能 |
つまり、従来ロボットは正確さに強みを持つのに対し、フィジカルAIは判断力と適応力に強みがあり、単純反復作業から、変化の多い非定型業務へと自動化の領域を広げています。
従来のロボットが「A地点からB地点へ手を動かす」ことを目的としていたのに対し、フィジカルAIは「机の上を片付ける」という抽象的な目的(ゴール)を与えられるだけで、障害物を避け、物体の重さを推測しながら自律的に経路を生成します。
ロボティクスに強いAI会社の選定・紹介を行います 今年度AI相談急増中!紹介実績1,000件超え! ・ご相談からご紹介まで完全無料 完全無料・最短1日でご紹介 ロボティクスに強いAI会社選定を依頼
・貴社に最適な会社に手間なく出会える
・AIのプロが貴社の代わりに数社選定
・お客様満足度96.8%超
フィジカルAIの仕組み
フィジカルAIでは、従来個別に構築されてきた「知覚・判断・行動」を、AIモデルやロボティクス技術を組み合わせながら、より統合的に扱う方向へ進んでいます。
視覚・言語・行動を統合するVLAモデルによる意思決定プロセス
フィジカルAIにおける重要な技術の一つがVLA(Vision-Language-Action)モデルです。VLAモデルは、カメラなどから得られる視覚情報と言語による指示をもとに、ロボットが取るべき行動へつなげる役割を担います。
かつてのロボティクスが「認識(Vision)」「計画(Planning)」「制御(Control)」という個別のモジュールを組み合わせていました。例えば、YOLOで物体を検出し、SLAMで自己位置を推定するといった個別のタスクの積み重ねでした。
フィジカルAIでは、「知覚・判断・行動」をより統合的に扱うAIモデルの活用が進んでいます。特に、視覚・言語・行動を一体的に扱うVLAモデルが注目されています。
従来の方式とVLAモデルの違いは、以下のとおりです。
| 技術要素 | 従来の方式(2023年以前) | VLAモデル |
|---|---|---|
| 推論モデル | 個別タスク用モデルの組み合わせ | 視覚・言語・行動を統合したモデル |
| 役割 | 画像認識結果をプログラムへ渡す | 「指示」と「視覚」からロボットの行動を生成 |
| 代表例 | YOLO, DeepLab | NVIDIA GR00T, Microsoft Rho-alpha(ρα) |
| 学習方法 | 教師あり学習など | 模倣学習、行動データによる事前学習・追加学習、強化学習など |
VLAモデルを活用することで、視覚情報や言語による指示をもとに、認識・判断から行動生成までをより一体的に扱えるようになります。
関連記事:「VLA(Vision-Language-Action)モデルとは?仕組み、VLMとの違い、重要モデル、メリット、課題を徹底解説!」
動作データの学習と汎用性を担保するLBM(大規模行動モデル)
LBM(Large Behavioral Models)は、いわばChatGPTの『行動・動作』版です。LLM(大規模言語モデル)がインターネット上のテキストを学習したように、LBMは人間やロボットの膨大な「動き(行動データ)」を学習します。
2025年8月、トヨタ・リサーチ・インスティテュート(TRI)とボストン・ダイナミクスは、人型ロボット「Atlas」にLBM(大規模行動モデル)を活用した取り組みを発表しました。人がロボットを操作して収集した実機データやシミュレーションデータなどを学習することで、個別の動作をすべてプログラムするのではなく、複数の作業へ対応できるロボットの実現を目指しています。
実際にAtlasは、1つのAIモデルで、歩行やしゃがみ込み、部品の把持・持ち替え、棚や箱への収納など、複数の動作を組み合わせた一連の作業を実行しています。
こうしたモデルを活用することで、タスクごとに細かな動作を一からプログラミングする必要性を減らし、ロボットへのティーチングや開発にかかる工数を削減できる可能性があります。
参照:Boston Dynamics|Large Behavior Models and Atlas Find New Footing
アクチュエーターの精密制御を担うロボティクス技術の役割
ロボティクス技術は、AIの判断結果を実際の物理動作へと変換する役割を担う要素です。モーターやアクチュエーターを精密に制御し、環境や負荷変動に応じて安定した動作を実現します。
具体的には、以下のようなロボティクス技術が活用されます。
| 主な技術 | フィジカルAIにおける役割 |
|---|---|
| モーター制御 | 回転数・トルク・位置を制御し、移動や把持などの基本動作を実行する基盤技術 |
| PID制御 | 目標値と現在値の誤差を補正し、安定した姿勢・速度・位置を維持するための基本制御方式 |
| サーボ制御 | 高精度な位置・角度制御を実現。ロボットアームや関節動作の精密制御に活用 |
| 車両制御アルゴリズム | 加減速・旋回・障害物回避などを統合的に制御し、自律走行や搬送動作を最適化 |
フィジカルAIは、単に判断できるAIにとどまらず、正確に動ける必要があります。特に、製造や物流、モビリティ分野ではミリ単位の精度や滑らかな加減速制御が求められます。
そのため、制御理論に基づくアルゴリズムとAI判断の統合が重要です。
空間知能を支えるマルチモーダルセンシングと3D空間再構成
センシングは、知覚にあたる要素です。ロボットが現実世界で適切に行動するためには、周囲の状況や自分自身の状態を正確に把握する必要があります。
カメラやレーダーなどの各種センサーは、環境情報をリアルタイムで取得し、AIへ入力します。AIはセンサーから得られたデータを解析することで、位置・姿勢の把握や障害物検知、距離測定を実現します。
さらに、これまでの「見る(カメラ)」だけのセンシングから、空間の物理的構造を理解する空間知能へと進化しています。
以下は、フィジカルAIで活用される主なセンサーです。
| 主な構成要素 | フィジカルAIにおける役割 |
|---|---|
| RGBカメラ | 画像情報を取得し、物体検出・人物認識・状態把握に活用 |
| 深度カメラ | 物体までの距離情報を取得し、3次元空間認識や把持動作に活用 |
| LiDAR | レーザーで周囲をスキャンし、高精度な距離測定・地図生成に利用 |
| ミリ波レーダー | 悪天候や暗所でも安定した障害物検知・距離測定を実現 |
| IMU(慣性計測装置) | 加速度・角速度を測定し、姿勢推定や自己位置推定を補助 |
| 力覚・触覚センサー | 把持力や接触状態を検知し、繊細な作業や安全制御に活用 |
| 音響センサー | 異音検知や音源方向推定を通じて、設備異常や環境変化を把握 |
これらのセンサーは単体で使われるだけでなく、複数を組み合わせた「センサーフュージョン」によって精度と信頼性を高めます。
また、Gaussian Splatting(ガウシアン・スプラッティング)やNeRF(ナーフ)などを活用し、複数の画像から現実空間を3Dで再構成することもできます。こうした3D表現は、ロボットが周囲の空間構造を把握するための環境モデルや、シミュレーション環境の構築などに活用できます。
関連記事:「3D Gaussian Splattingとは?仕組み・NeRFとの違い・企業活用事例を徹底解説!」
関連記事:「NeRFとは?仕組み・フォトグラメトリーとの違い・活用事例を徹底解説!」
参照:NVIDIA|Bridging the Gap: Simulation Enhancement
低遅延処理を実現するエッジコンピューティング基盤の構成
自律走行ロボットや産業用ロボットでは、数十ミリ秒の遅延が動作ミスや衝突事故を招きます。そのため、センサーで取得したデータを現場で即座に処理し、判断・制御まで完結させる「エッジコンピューティング」は重要な技術です。
特に、判断や動作の遅延が事故や品質不良に直結する現場では、エッジでの高速・安定処理が競争力と安全性を左右します。
物理法則の理解と未来予測を可能にする世界モデルの機能
世界モデルとは、現実世界の物理的なルールや物事の因果関係を学び、環境がこれからどう変化するかを予測するAIの仕組みです。単にセンサー情報をその場で処理するのではなく、空間構造や物体の関係性、時間変化まで含めてモデル化し、より高度な自律行動を実現します。
フィジカルAIが安全かつ効率的に動くためには、今どこにいるかだけでなく、次に何が起きるかを予測する能力が欠かせません。それに対し、世界モデルは環境理解・未来予測・リスク回避を統合的に支える中核技術といえます。
例えば、自律搬送ロボットであれば、フォークリフトが進入する可能性があるといった未来の状況を予測し、減速や回避を判断します。
こうした処理を実行するシステム構成の一例として、機体に搭載したNPU(AI推論専用プロセッサ)と、ローカル5Gで接続したオンプレミスサーバーで処理を分担する構成があります。
即時性が求められる制御は機体側で処理し、より計算量の大きい状況判断や世界モデルの更新などはサーバー側で行うことで、リアルタイム性と処理能力の両立を図ります。
関連記事:「世界モデルとは?仕組み・従来型AIとの違い・メリット・現状課題を徹底紹介!」
デジタルツインを活用したSim-to-Realによる学習効率の向上
フィジカルAIでは、実機だけで学習や検証を行うと、データ収集に時間やコストがかかるほか、危険な状況や発生頻度の低いエッジケースを十分に再現できない場合があります。
そこで活用されるのが、シミュレーション環境でAIやロボットの学習・検証を行い、その結果を現実環境へ適用するSim-to-Realです。
デジタルツインなどで現実に近い仮想環境を構築することで、設備を実際に動かしたり危険な状況を発生させたりすることなく、さまざまな条件で試行錯誤できます。さらに、照明、物体の位置、摩擦、センサーのノイズなどの条件を変化させながら学習することで、現実環境のばらつきへの対応力を高めることも可能です。
そのためSim-to-Realは、実世界でのデータ収集や実機検証を補完し、開発コストや安全上のリスクを抑えながらフィジカルAIの学習・実装を進めるための重要なアプローチです。
関連記事:「Sim2Realとは?世界モデルとの関係性・仕組み・利点・ギャップを解消するアプローチ手法まで徹底解説」
関連記事:「デジタルツインとは?世界モデルとの連携でできること・メタバース・シミュレーションとの違い・事例5選徹底解説!」
「実世界データ」を収集・活用するデータセンターの整備が加速
フィジカルAIの開発では、AIモデルやロボット本体だけでなく、実機の動作、センサー情報、成功・失敗といった実世界データを大量に収集し、継続的に学習や評価へ活用することが重要です。
そのため現在、実機ロボットやテレオペレーションを活用して学習データを収集・生産するフィジカルAI向けの「データセンター」、「データファクトリー」と呼ばれる拠点の整備が進んでいます。
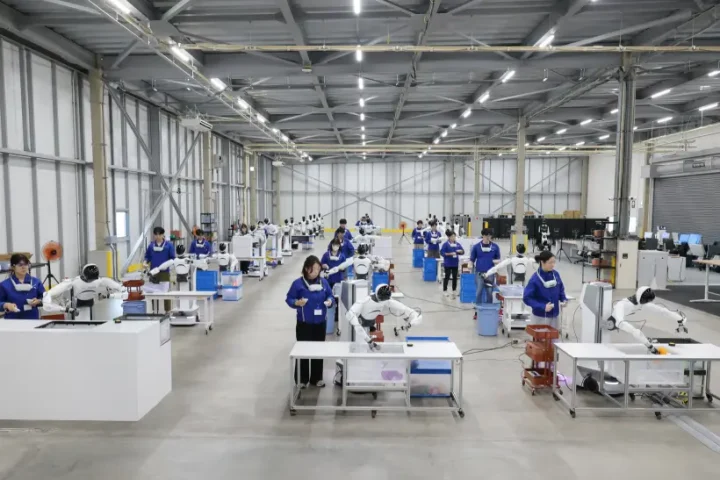
ここでいうデータセンターは、サーバーやGPUを設置する一般的なAIデータセンターとは異なり、ロボットを実際に動かして実世界データを取得したり、モデルの学習・評価・実機検証を行ったりするための拠点です。
収集したデータは、用途に応じて品質確認やキュレーション、必要なラベルの付与(アノテーション)などを行い、モデル学習に利用できる形へ整備されます。
国内外では、企業や共同組織による拠点の開設に加え、既に保有するロボットの動作データや現場データを活用し、フィジカルAIの開発・実証を進める専用拠点の整備も進んでいます。
| 企業・組織 | 拠点の場所 | 拠点の広さ | 拠点開設年月 | 主な内容 |
|---|---|---|---|---|
| J-HRTI/関東データファクトリー | 千葉(習志野市) | 約1,400㎡ | 2026年8月 | ヒューマノイドロボットの社会実装を目的とする共同組織で、山善、ツムラ、レオン自動機などが参画。最大40台(稼働開始時35台)のヒューマノイドロボットと専門オペレーターを配置し、実業務をもとにしたデータ生成やアノテーション、実機検証、改善を実施。参照 |
| 川崎重工/Kawasaki Physical AI Center San Jose | 米国(カリフォルニア州サンノゼ) | − | 2026年5月 | フィジカルAIの開発・実証・社会実装を進める拠点として開設。川崎重工が長年の製造・ロボット事業で蓄積してきた現場データやノウハウを活用し、NVIDIA、Analog Devices、Microsoft、富士通などと協業。参照 |
| Apptronik/Robot Park | 米国(テキサス州オースティン) | 約8,360㎡ (約9万平方フィート) | 2026年6月 ※拡張拠点 | ヒューマノイドロボット「Apollo 2」を継続的に稼働させ、製造・物流・小売などの実作業から実世界データを収集。テレオペレーションや自律実行を通じてデータを生成し、Google DeepMindと連携してGemini Roboticsなどのロボット向けAIモデルの学習・改善に活用。参照 |
| Nexdata/フィジカルAIデータ収集工場 | − | 約4,000㎡ | 2026年1月 | スーパーマーケット、薬局、工場、自動車整備場などの実環境を再現し、100種類以上のヒューマノイドロボットと50種類以上のロボットアームを導入。データ収集から洗浄、アノテーション、品質管理までを一気通貫で実施。参照 |
| FastLabel/フィジカルAIデータ研究開発拠点・Data Factory Operations | 東京 | 1,000㎡以上 | 2025年10月(R&Dセンター設立) | 都内に1,000㎡以上のフィジカルAIデータ研究開発拠点を保有。実機ロボットによるデータ収集やVLA・ロボット基盤モデル向けデータ開発に加え、データ生産工場の立ち上げ・運用を支援する「Data Factory Operations」を提供。OpenLUTRAによるデータ記録・品質解析にも対応。参照 |
| APTO/豊洲データファクトリー | 東京(豊洲) | − | 2026年9月 | フィジカルAI・ロボティクス向けの実機データ収集拠点。テレオペレーションなどによるロボットデータ収集から、アノテーション、品質評価、データセット構築までを支援し、フィジカルAIの研究開発・社会実装をデータ面から支援。参照 |
| アトム/アトム フィジカルAIファウンドリ | 東京(豊洲) | 約1,700㎡ ※約2,700㎡へ拡張予定 | 2026年8月 | 自社開発のヒューマノイドAIロボットを使い、製造・物流業の実作業を模擬した環境で視覚・触覚・力覚などのデータを収集。AIモデルの学習・評価、実機検証、機体改良までを一体的に実施し、2027年末に常時200台、累計30万時間の学習データ生産を目指す。参照 |
関連記事:「 AI開発でのアノテーションとは?必要性・種類・作業手順・使用事例徹底解説!」
フィジカルAIを導入するメリット
以下では、導入するメリットについて紹介します。
非定型作業の自動化
従来のロボットは、決められた手順や位置での作業は可能ですが、想定外の配置変更や人の動きがあると対応できません。フィジカルAIはカメラやセンサーで状況を認識しながらAIが判断するため、状況が変化する現場でも柔軟に対応できます。
例えば、物流倉庫で荷物の形状や置き方が毎回異なる場合でも、物体認識と把持制御を組み合わせることで柔軟に対応可能です。また、建設現場やインフラ点検のように、毎回条件が異なる作業環境でも自律的に判断しながら作業を進められます。
人に依存していた判断を含む作業領域まで自動化できる点が、導入の大きなメリットです。
技能伝承のデジタル化
従来のロボットは、あらかじめ設定した動作を正確に再現することは得意ですが、動作の判断基準までは保持できません。一方、フィジカルAIはセンサー情報や作業履歴をもとに、熟練者の判断プロセスや微妙な力加減、作業タイミングまで学習できます。
例えば、溶接や研磨、組立作業などでは、わずかな角度や圧力の違いが品質に影響します。
フィジカルAIはこれらの差異をデジタル化し、再現可能なデータとして蓄積できるため技能の標準化を促進します。
安全性向上
従来のロボットは安全柵の内側で決められた動きを行う前提で設計されることが多く、人との協働や突発的な状況変化には限界があります。
一方、フィジカルAIは環境認識と予測機能を備え、センサー情報をもとに周囲の人や障害物を認識し、リアルタイムで回避判断を行えます。人が立ち入るには危険な現場でも、自律的に状況を把握しながら作業を実行できる点が特徴です。
例えば、高所作業や高温環境、有害物質を扱う現場など重大事故を招く危険区域作業を代替し、人的リスクを直接的に削減できます。
また、センサーを活用し、人や車両、障害物の動きをリアルタイムで予測することも可能です。将来の軌道をシミュレーションしたうえで減速・停止・回避行動を自動的に実行するため、接触事故の発生を低減できます。
フィジカルAIは危険を回避するだけでなく、事故を未然に防ぐ仕組みを構築します。
生産性向上
フィジカルAIは、判断だけでなく物理動作まで最適化し、環境に応じて動線や動作を柔軟に調整できるため、単なる自動化よりも高い生産効率を実現します。
例えば、夜間稼働や無人時間帯での業務実行が可能です。夜間の巡回点検や搬送作業を自動化することで、24時間連続稼働が可能になり、稼働率を引き上げられます。
また、現場状況に応じた最適な動作経路や把持方法の選択が可能で、作業レイアウト変更にも柔軟に対応でき、現場の停止時間を最小化できます。例えば、物流倉庫で荷物の配置が日々変わっても、物体認識と経路計画を組み合わせて効率的に搬送します。
さらに、AIによる判断と精密なロボティクス制御の組み合わせにより、ミスの削減も期待できます。単に判断ミスを防ぐだけでなく、力加減や姿勢制御まで安定化できるため、物理的な作業品質のばらつきを抑制します。
ロボティクスに強いAI会社の選定・紹介を行います 今年度AI相談急増中!紹介実績1,000件超え! ・ご相談からご紹介まで完全無料 完全無料・最短1日でご紹介 ロボティクスに強いAI会社選定を依頼
・貴社に最適な会社に手間なく出会える
・AIのプロが貴社の代わりに数社選定
・お客様満足度96.8%超
フィジカルAIの活用例
フィジカルAIは特定のタスクをこなす機械から、現場の文脈を理解して動く自律システムへと進化しています。単なる省人化を超え、熟練工の技能承継や非定型業務の自動化を実現する、最新の活用例を紹介します。
インフラ点検
フィジカルAIは、認識・判断・動作を統合することで、危険環境下でも自律的に状況を把握しながら行動を実行します。
従来のドローンや点検ロボットは、操縦者の介入や、事前に作成した高精度マップに依存していました。フィジカルAIを搭載した機体は、世界モデルによって物理的な因果関係を理解し、未知の環境下でも自律的に行動を最適化します。
具体的な活用方法は、以下のとおりです。
- 人が立ち入れない高所・狭所・有害環境で、状況に応じて安全に作業を遂行
- 足場の劣化状況や周囲の障害物・危険要因を認識しながら、屋外環境で自律的に巡回点検を実施
- 設備の異常兆候を検知し、現場状況や優先度を踏まえて判断しながらメンテナンス作業を実行
フィジカルAIは、危険箇所への接近や長時間作業を代替しながら、点検データの精度と再現性を高めます。単なるひび割れの検出ではなく、構造的なリスクをAIが物理シミュレーションに基づいて推論できます。
「この亀裂は内部の腐食に起因する」といった高次の判断に基づき、重点的な撮影や追加調査をその場で行います。
安全性向上と業務効率化を同時に実現できる点が、インフラ分野で注目されている理由です。
製造
フィジカルAIは、部品の状態や周囲環境、ライン全体の稼働状況をリアルタイムに把握し、その場で最適な行動を実行します。これまでのFA(ファクトリーオートメーション)は、品種が変わるたびに多額の再プログラミング費用がかかっていました。
製造分野では以下のような活用が可能です。
- 部品の位置・姿勢・重心を三次元的に認識し、形状や配置のばらつきに応じて最適な把持方法や力加減を自律的に調整
- ライン全体の稼働データを分析し、混雑や滞留が発生している工程に応じて作業順序・動作速度・搬送ルートを動的に最適化
- 作業者の位置や動きをリアルタイムで検知し、安全距離を維持しながら減速・停止・再開を自律制御する協働作業を実現
熟練工の動きを数回見せる(あるいはビデオデータを与える)だけで、LBM(大規模行動モデル)がコツや力加減を抽出します。複雑な配線作業や、柔らかい部材の組み付けといった非定型業務を即座に自動化可能です。
フィジカルAIを導入することで、固定的な自動化ではなく、変化に適応する生産システムを構築できます。
倉庫
倉庫内は人・フォークリフト・台車などが常に動き、状況が刻々と変化します。フィジカルAIはその変化をリアルタイムに把握し、固定ルールではなく動的な判断によって行動を選択できます。
そのため、倉庫業界では以下のような活用が可能です。
- 突発的に現れた人や車両、荷物の山などを検知し、その場で安全かつ効率的な回避経路を自律生成
- 仕分け量の増減や通路の混雑状況を分析し、搬送ルートや待機位置を動的に最適化
- 荷物の形状・重量・優先度に応じて、ピッキング速度と把持精度のバランスを自動調整
変動の大きい倉庫業務において、柔軟性と安全性を保ちながら処理能力を最大化できる点が、導入が進められつつある理由です。
関連記事:「AIによるピッキング作業自動化とは?従来手法の限界・種類・費用・企業導入事例を解説!」
介護
フィジカルAIは、単に動作を補助する介護ロボットとは異なり、利用者の身体状態や行動パターン、医療データを踏まえたうえで、その場に最適な支援を実行します。
具体的な活用方法は、以下のとおりです。
- 医療データベース上の個人データや日々のバイタル情報を参照し、体調や既往歴に応じた最適な介護動作を選択
- 歩行時の姿勢変化や重心移動をリアルタイムで解析し、転倒リスクを予測して事前に支えや減速補助を実施
- 利用者ごとの筋力や可動域に応じて、持ち上げ補助や移乗支援の力加減を自律的に調整
介護者の身体的負担を軽減しつつ、利用者一人ひとりに合わせた安全で質の高いケアを提供できる点がメリットです。
物理的な「柔らかさ」を持つアクチュエーターとAIを統合すれば、人間が触れるのと同等の安心感を与えつつ、転倒リスクを予測してミリ秒単位で支える安全を提供します。
医療
フィジカルAIは、センサー情報と医療データを統合しながら、その場の優先度やリスクを踏まえた行動が取れます。
具体的に、医療分野では以下のように活用できます。
- バイタルサインや姿勢変化をリアルタイムで解析し、患者の容体変化や異常兆候を早期に検知
- 外来や病棟の混雑状況、緊急度を踏まえて、薬剤・検体・医療機器の搬送ルートと順序を動的に最適化
- 人の往来状況や感染リスクエリアを認識し、必要箇所を優先して消毒・清掃を自律的に実行
急患の搬入や処置室の状況を統合的に判断して、清掃ロボットや搬送ロボットが、医療従事者の動線を一切妨げることなく、感染リスクの高いエリアを優先して無人消毒することを実現します。
フィジカルAIの導入により、医療の安全性向上と業務効率化を実現し、限られた人材でも高品質な医療体制を維持できます。
フィジカルAI活用時の注意点
以下では、フィジカルAI活用時の注意点を紹介します。
物理データの収集
フィジカルAIの性能は、どれだけ質の高い「動作データ」を蓄積できるかに左右されます。性能、特にLBM(大規模行動モデル)の品質は、データの量だけではなく多様性と文脈の質にも左右されます。
単にセンサーログを貯めるのではなく、再学習に直結するエコシステムを構築する必要があります。
成功データだけでなく、「滑りそうになった」「把持し損ねた」といったエラー直前のデータが世界モデルの予測精度を高めます。これらのエッジケースを意図的に収集・生成する体制を整えてください。
そのため、以下のような物理データを収集しましょう。
- RGB画像や深度情報、LiDAR点群など、作業時のセンサーデータ
- ロボットの関節角度・速度・トルクなどの動作ログ
- 把持成功率や衝突履歴など成功・失敗を含むタスク実行結果データ
- 照明や天候、温度、床面状態などの環境条件データ
- テレオペレーションによる熟練者の操作データ
- 異常発生時のエラーログ・回避行動履歴
- 作業時間、処理速度、停止時間などの稼働パフォーマンスデータ
- 環境レイアウトや障害物配置などの空間マッピングデータ
これらを蓄積・ラベル付け・分析することで、環境適応力と汎化性能を高められます。
フィジカルAIで用いる物理データを安定して収集するには、自社でどのようにデータを貯めるかが重要です。例えば、日々の作業ログを自動保存する仕組みや、テレオペレーションで熟練者のノウハウをデータ化する仕組みの構築が必要です。
データを蓄積し続ける仕組みが整えられるかどうかがフィジカルAI活用の成否を分けます。
環境変動への耐性を考慮
照明変化や天候、人の動きなど、環境は常に変化しています。フィジカルAIは現実世界で動く以上、こうした環境変動への耐性が不可欠です。
特に、安全設計を最優先にすることが重要です。
ラボ環境で安定していても、実環境では想定外の要因によって認識精度や制御精度が低下します。その結果、物理的損害や人的被害につながるリスクも否定できません。
そのため、以下のように多層的な対策を組み合わせる必要があります。
- 環境条件を幅広く想定した学習データの確保
- カメラ・LiDAR・IMUなどを組み合わせたセンサーフュージョンによる補完設計
- 異常時に安全側へ動作するフェイルセーフ設計
- センサーの冗長構成
- 緊急停止機構の実装
- 人との協働を想定する場合には、安全距離制御や速度制限など、
センサーの冗長化(二重化)や緊急停止、フェイルセーフなどの安全対策に加え、世界モデルを活用して周囲の状況や将来の状態を予測し、危険につながる可能性を早期に検知する方法もあります。
現場適応性と安全設計を両立させるためには、物理法則を深く理解し、フェイルセーフを確実に実装できる開発パートナーの選定が不可欠です。
AI Marketでは、こうした高度な安全設計やセンサーフュージョンに強みを持つ企業を、独自の審査基準に基づき厳選して紹介しています。累計1,000件以上の相談実績を通じて蓄積された知見により、読者の皆様の現場特有のリスクを最小化できる最適な解決手段をご提示することが可能です。
法規制のチェック
フィジカルAIは、活用分野によって厳格な法規制の対象になります。法規制を十分に確認せずに導入を進めると、事業停止命令や是正勧告、想定外の追加コストが発生します。
そのため、技術検証と並行して、法務・コンプライアンス部門と連携し、適用法令の整理と必要な手続きの確認が欠かせません。
特にチェックすべき項目は、以下のとおりです。
- 道路交通法や労働安全衛生法など、業界別の適用法令
- 個人情報保護法やデータ保管・越境移転に関する規制
- 監視カメラ設置に関するガイドラインや利用目的の明示義務
- 安全基準・PL法への対応
- サイバーセキュリティ対策に関する基準や業界ガイドライン
フィジカルAIは動くAIである以上、社会的責任が伴います。法規制へ適合した設計と運用体制を整えることで、持続的な事業展開につながります。
ロボティクスに強いAI会社の選定・紹介を行います 今年度AI相談急増中!紹介実績1,000件超え! ・ご相談からご紹介まで完全無料 完全無料・最短1日でご紹介 ロボティクスに強いAI会社選定を依頼
・貴社に最適な会社に手間なく出会える
・AIのプロが貴社の代わりに数社選定
・お客様満足度96.8%超
フィジカルAIについてよくある質問まとめ
- フィジカルAIとは何ですか?
フィジカルAIとは、AIがカメラやLiDAR、触覚センサーなどから現実世界の情報を取得・理解し、判断結果をロボットや機械の移動・把持・操作などの物理的な行動につなげる技術です。
従来のAIがデジタル空間での情報処理を中心としていたのに対し、現実世界で認識・判断・行動する点が特徴です。
- フィジカルAIと従来のロボットの違いは何ですか?
従来の産業用ロボットは、あらかじめプログラムされた動作を正確に繰り返すことを得意とします。
フィジカルAIでは、センサーから取得した情報をAIが解析し、環境や状況に応じて動作を選択できるため、配置や条件が変化する非定型業務にも対応しやすくなります。
- フィジカルAIではどのような技術が使われますか?
VLA(Vision-Language-Action)モデル、LBM(大規模行動モデル)、世界モデル、画像認識、センサーフュージョン、ロボティクス制御、エッジコンピューティング、デジタルツイン、Sim-to-Realなどが活用されます。
目的やロボットの構成によって必要な技術は異なります。
- なぜフィジカルAIでは実世界データが重要なのですか?
ロボットが現実環境で適切に行動するには、実機の動作、センサー情報、成功・失敗、環境条件などのデータを学習・評価に活用する必要があります。
そのため、実機ロボットやテレオペレーションを使って実世界データを収集するデータセンターやデータファクトリーの整備も進んでいます。
- フィジカルAIはどのような分野で活用できますか?
製造、物流、インフラ点検、介護、医療などで活用が考えられます。
例えば、部品の把持や搬送、倉庫内の自律移動、危険箇所の点検、介護動作の支援、医療施設での搬送・清掃など、現実世界で認識・判断・行動が必要な業務への活用が期待されています。
まとめ
フィジカルAIは、認識・判断・動作を連携させ、現実世界で自律的に行動できるAIです。従来のロボットと異なり、センサーから取得した情報をもとに環境変化へ対応しながら、状況に応じた行動を選択できる点が特長です。
VLAモデルやLBM(大規模行動モデル)、世界モデル、Sim-to-Realなどの技術を活用することで、製造・物流・インフラ・医療など幅広い分野で、生産性向上や安全性向上、非定型作業の自動化を促進します。
フィジカルAIを実用化し、物理空間での優位性を確立するためには、技術選定だけでなく、実機の動作やセンサー情報などの実世界データを継続的に収集・活用する仕組みや、安全設計、法規制への適合判断が欠かせません。
もし、自社の課題に対してどの技術要素を優先すべきか、あるいはどの開発パートナーと組むべきかといった実務的なお悩みがある場合はAI Marketに相談してください。
AI Market 運営、BizTech株式会社 代表取締役|2021年にサービス提供を開始したAI Marketのコンサルタントとしても、お客様に寄り添いながら、現場のお客様の課題ヒアリングや企業のご紹介を5年以上実施しています。これまでにLLM・RAGを始め、画像認識、データ分析等、1,000件を超える様々なAI導入相談に対応し、参加累計8,000人を超えるAIイベントを主催。AIシステム開発PM歴8年以上。AI Marketの記事では、AIに関する情報をわかりやすくお伝えしています。(JDLA GENERAL 資格保有)
▶ 監修者の実績・経歴を詳しく見る
AI Market 公式𝕏:@AIMarket_jp
Youtubeチャンネル:@aimarket_channel
TikTok:@aimarket_jp
運営会社:BizTech株式会社
掲載記事に関するご意見・ご相談はこちら:ai-market-contents@biz-t.jp
お電話で無料相談

